Phidgets
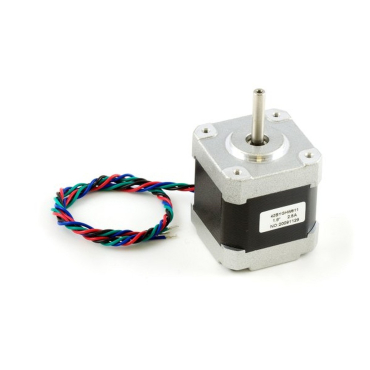
Phidgets NEMA-17 bipolær steppermotor 48 mm – 1,8°, 4,24 kg·cm (3303_0)
200,00
DKK

Steppermotorer drejer i faste trin, så du kan styre position og hastighed præcist uden encoder. Her er den klassiske 28BYJ-48 med gear – også som sæt med driverboard – NEMA 17-motorer med og uden planetgear og små mikrosteppere. Til de fleste skal du bruge en stepperdriver.
Phidgets

Trusted Supplier
DFRobot
TIPA
TIPA
DFRobot
DFRobot
DFRobot
| Type | Kendetegn | Driver | Typisk brug |
|---|---|---|---|
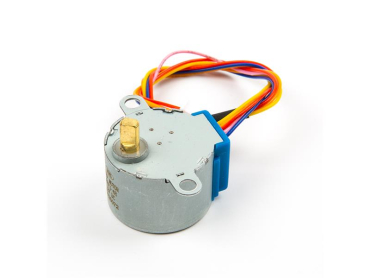
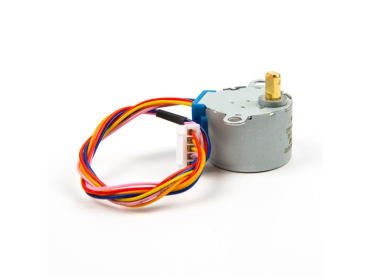
| 28BYJ-48 (5 V eller 12 V) | Unipolar, 5 ledninger, indbygget gear, langsom men præcis | ULN2003 | Læring, ure, gardiner, små mekanismer |
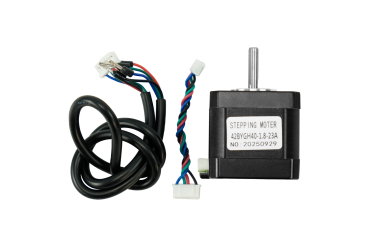
| NEMA 17 | Bipolar, 4 ledninger, 1,8° = 200 trin pr. omgang, 42 mm flange | A4988, DRV8825, TMC-serien | 3D-printere, CNC, plottere, kameraslidere |
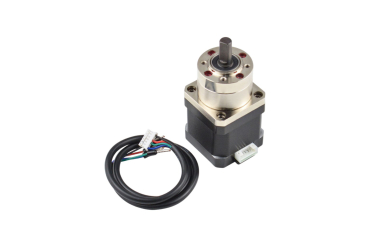
| NEMA 17 med planetgear | Som NEMA 17, men med gearkasse for større moment og finere opløsning | Som NEMA 17 | Tunge akser, drejeborde, robotled |
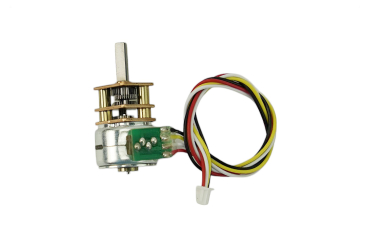
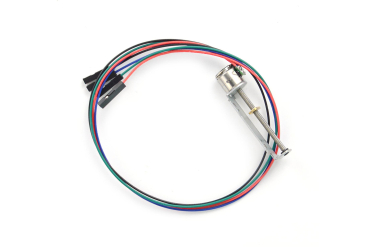
| Mikrostepper | Meget små to-fasede motorer, evt. med metalgear eller glidestang | Lille bipolar driver anbefales | Fokus, låse, små lineære bevægelser |
En unipolar motor som 28BYJ-48 har et midterudtag på spolerne og kan styres med en simpel transistorarray som ULN2003 – derfor er den populær til at lære stepperstyring. En bipolar motor har fire ledninger og kræver en driver, der kan vende strømmen i spolerne. Til gengæld giver den mere moment for størrelsen.
NEMA 17-motorer har lav spoleresistans og skal styres af en strømstyret driver. Stil driverens strømgrænse efter motorens mærkestrøm, før du kører – for lavt giver mistede trin, for højt giver en varm motor og driver. Driverens forsyningsspænding må gerne være højere end motorens mærkespænding; det er netop strømstyringen, der gør det muligt og giver bedre moment ved høj hastighed.
Se også stepperdrivere, Arduino-shields, servomotorer, DC-motorer og resten af aktuatorer.