Mekanik
Mekanik er de dele, der får et elektronikprojekt til at bevæge sig: hjul til kørende robotter, gribere og robotarme til at samle ting op og pan/tilt-beslag, der lader et kamera eller en sensor dreje og vippe. Motorerne finder du under DC-motorer og servomotorer.
-
Ny -
MængderabatDFRobot
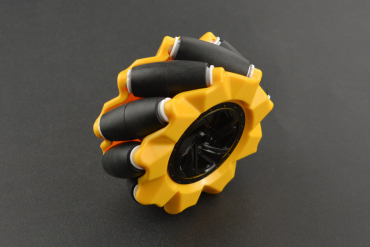
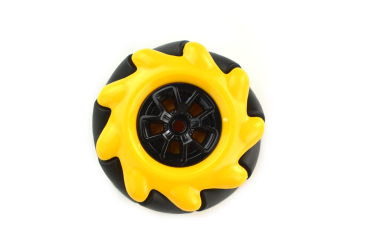
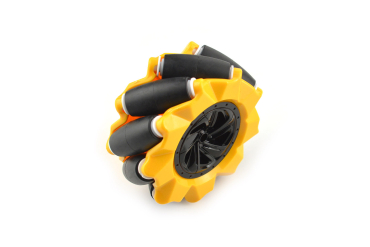
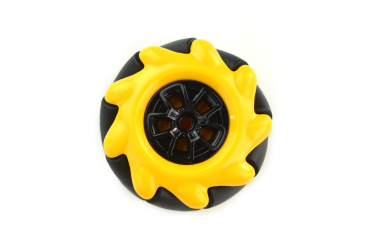
Mecanum Wheel, 48mm - Left, Omnidirectional, 9 Rollers
50,00DKK -
MængderabatDFRobot
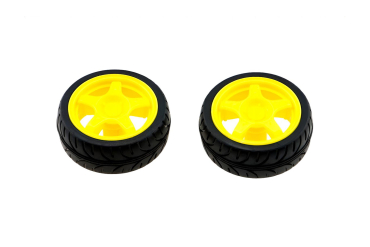
Silicone Wheel D80mm, ABS Hub, 17mm Tire, 40g
22,00DKK -
MængderabatDFRobot
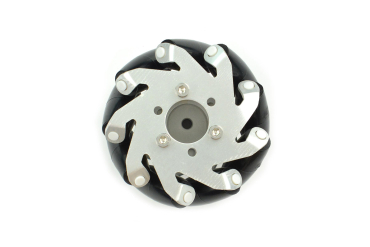
Mecanum Wheel Kit, 48mm - 4 Wheels, Omnidirectional, Low Noise
190,00DKK -
MængderabatLynxmotion
Robot Gripper LG-NS, 1.3" Clamp, 180° Wrist Rotation
215,00DKK -
MængderabatDFRobot
Robot Gripper, 2 DOF, 0-54mm Range, Fits Hitec & DSS Servos
125,00DKK -
MængderabatDFRobot
Mecanum Wheel Kit, 80mm - 4 Wheels, Omnidirectional, Low Noise
240,00DKK -
MængderabatDFRobot
Robot Hand Bionic (Right), Acrylic, 5 Micro Servos, Arduino Compatible
1.810,00DKK -
MængderabatDFRobot
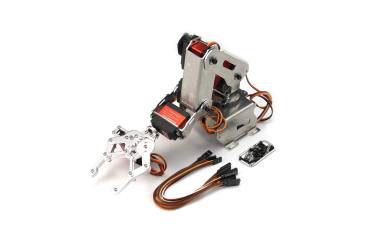
Robotic Arm 6 DOF, 6 Servos, 180° Rotation, 500g Load
2.250,00DKK -
MængderabatDFRobot
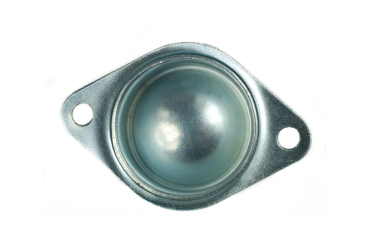
Metal Ball Casters, 15KG Load, 20mm Height, 37g Weight
25,00DKK -
MængderabatDFRobot
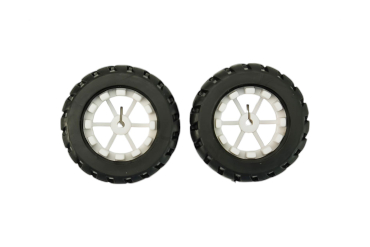
Wheel 42x19mm (Pair), Rubber Tire, Fits Mini Metal Gearmotors
30,00DKK -
MængderabatDFRobot
Rubber Wheel Kit 136×24mm, Anti-Slip, Fits DFRobot HCR
355,00DKK -
MængderabatDFRobot
ABS Rubber Wheel N20, 43x9mm, Fits Mini Gear Motors, Encoder Ready
42,50DKK -
MængderabatDFRobot
Mecanum Wheel, 48mm - Right, Omnidirectional, 9 Rollers
50,00DKK -
MængderabatDFRobot
Mecanum Wheel, 80mm - Right, 9 Rollers, 10kg Load
64,00DKK -
MængderabatDFRobot
Mecanum Wheel - Left (80mm), Omnidirectional, 10kg Load
64,00DKK -
MængderabatDFRobot
Rubber Wheel, A4WD and A2WD (Pair), 65mm Diameter, 26mm Width
41,50DKK -
MængderabatDFRobot
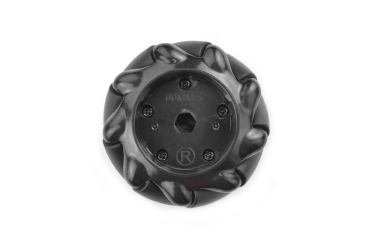
Mecanum Wheel Black 60mm with Motor Shaft Coupling, Right
84,00DKK -
MængderabatDFRobot
Rubber Wheel Pair D65mm - Blue, 26mm Width, Soft Tread
88,00DKK -
MængderabatDFRobot
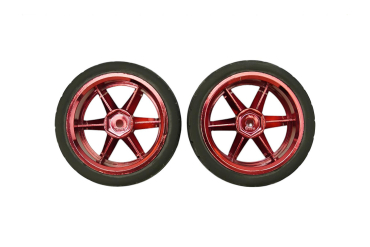
Rubber Wheel Pair D65mm - Red, 26mm Width, Fits 2WD/4WD
88,00DKK -
MængderabatDFRobot
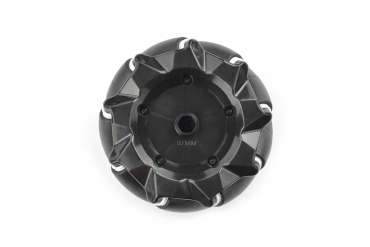
Mecanum Wheel 97mm, Black, Right, Omnidirectional, 15kg Load
120,00DKK -
MængderabatDFRobot
Metal Mecanum Wheel 65mm with Motor Shaft Coupling, Left
115,00DKK -
MængderabatDFRobot
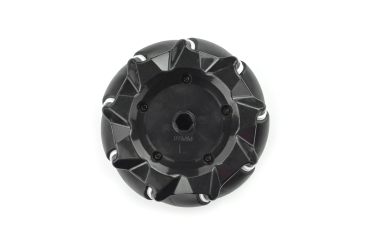
Mecanum Wheel Black (97mm) - Left, 9 Rollers, 15kg Load
120,00DKK -
MængderabatDFRobot
Metal Mecanum Wheel 65mm, Right, with Motor Shaft Coupling
115,00DKK -
MængderabatDFRobot
Mecanum Wheel 60mm, Black, with Motor Shaft Coupling, Left
84,00DKK -
MængderabatDFRobot
Machine Torque Limiter Coupling, Friction Disc, Lock Washer
1.380,00DKK -
- Indlæser...
- Ingen resultater...
Hvad finder du under mekanik?
Kategorien samler de mekaniske dele til mobile robotter, griberobotter og bevægelige sensorer. Den er delt i tre underkategorier:
- Hjul – mecanum-hjul til robotter, der kan køre i alle retninger, almindelige gummi- og silikonehjul til gearmotorer og et kuglestøttehjul til to-hjulede platforme.
- Gribere – servodrevne gribere, en robotarm med seks frihedsgrader og bioniske hænder med fem fingre i højre- og venstreudgave.
- Pan/tilt – beslag, der med to servoer drejer og vipper et kamera, en afstandssensor eller en laser.
Direkte i kategorien ligger også en momentbegrænser (rutsjekobling), der slipper, når belastningen bliver for stor, og dermed beskytter motor og gear mod blokering.
Sådan hænger motor, hjul og styring sammen
En kørende robot består groft sagt af fire lag: mekanik (chassis og hjul), motorer, en motordriver og en mikrocontroller. Mekanikken er det, der oftest driller, fordi delene skal passe fysisk sammen.
- Vælg motoren først. Akslens form og diameter afgør, hvilke hjul der passer. Gule TT-motorer, små N20-gearmotorer og metalgearmotorer har hver deres aksel.
- Find et hjul eller en kobling, der passer til akslen. Nogle hjul monteres direkte, andre kræver en akselkobling eller adapter.
- Dimensionér motordriveren efter motorens strøm – se DC-motordrivere.
- Tænk strømforsyning ind fra start. Motorer og servoer skal have deres egen forsyning; mikrocontrollerens 5 V-ben kan ikke trække dem.
Mecanum eller almindelige hjul?
Almindelige gummihjul giver det bedste greb og den enkleste styring: frem, tilbage og drej ved at køre hjulene forskelligt. De er det rigtige valg til linjefølgere, begynderrobotter og de fleste skoleprojekter.
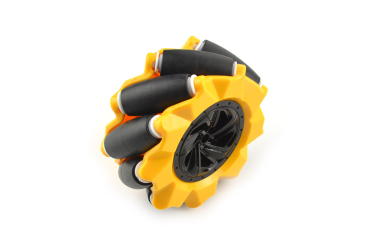
Mecanum-hjul har små frie ruller sat på skrå rundt om hjulet. Med fire hjul, der styres hver for sig, kan robotten køre sidelæns, diagonalt og dreje på stedet. Prisen er fire motorer, fire driverkanaler, mere avanceret kode og et krav om et jævnt underlag. Du skal bruge to venstre- og to højrehjul – se mere under hjul.
Servoer – musklerne i gribere og pan/tilt
Gribere, robotarme og pan/tilt-beslag drives af hobbyservoer. En servo styres med et pulssignal hvert 20. millisekund, hvor pulsens længde (typisk 1–2 ms) bestemmer vinklen. Det klarer Arduino, ESP32 og Raspberry Pi uden videre, men strømmen er en anden sag:
- En enkelt servo kan trække langt over en ampere, når den belastes eller går i stå. Flere servoer på én gang kræver en kraftig 5–6 V-forsyning.
- Forbind altid stel (GND) mellem servoforsyningen og mikrocontrolleren, ellers bliver signalet ustabilt.
- Har du mange servoer, så brug en servodriver, der genererer pulserne og aflaster mikrocontrolleren.
- Tjek beslagets beskrivelse for, hvilken servostørrelse det passer til. Mikroservoer på 9 g og standardservoer har vidt forskellige mål.
Sådan vælger du
- Første kørende robot: to gearmotorer med gummihjul og et kuglestøttehjul foran eller bagved.
- Robot, der skal kunne manøvrere på trange steder: fire mecanum-hjul med hver sin motor.
- Undervisning i robotarme og kinematik: en robotarm med flere frihedsgrader og en griber.
- Kamera eller afstandssensor, der skal se sig omkring: et pan/tilt-beslag med to servoer.
- Motor, der risikerer at blokere: en momentbegrænser mellem motor og last.
Typiske fejl
- Hjul og aksel passer ikke: tjek akselform og -diameter, før du bestiller.
- Servoerne ryster eller nulstiller mikrocontrolleren: forsyningen er for svag, eller der mangler fælles stel.
- Robotarmen vælter: skru basen fast eller giv den en tung fod – armen flytter tyngdepunktet langt ud.
- Mecanum-robotten kører skævt: hjulene sidder forkert, eller underlaget er for blødt. Brug encodere, hvis bevægelsen skal være præcis.
Relaterede kategorier
Mekanik hører under prototyping. Til drivlinjen skal du bruge DC-motorer, servomotorer og motordrivere. Komplette byggesæt finder du under robotter, og til at samle det hele er der skruer, bolte og spacers.