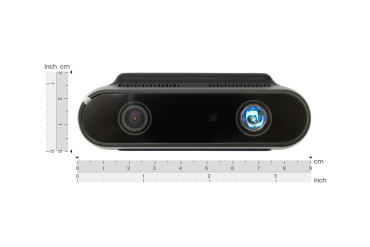
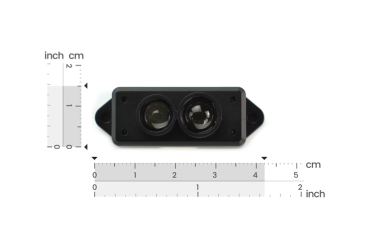
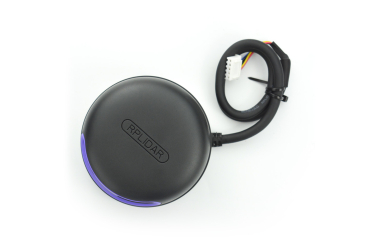
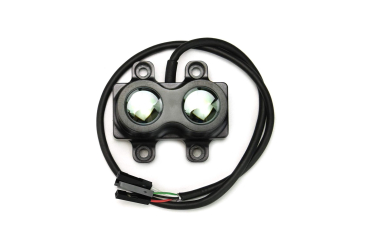
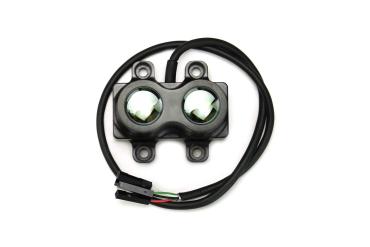
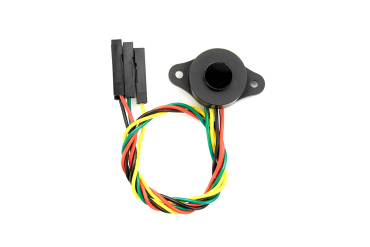
Her finder du sensorer, der måler afstand med laserlys: små ToF-sensorer til korte afstande, enkeltpunkts-LiDAR med rækkevidde fra få meter til flere hundrede meter, 360° scannere til kortlægning og SLAM, lineære og 2D-LiDAR til industri samt 3D ToF-kameraer, der giver et dybdebillede. Til korte afstande se også Time of Flight og ultralyd.
De fleste sensorer her bruger Time of Flight: de sender en kort lyspuls ud og måler tiden, indtil refleksionen kommer tilbage. Direkte ToF (dToF) måler tiden direkte og klarer lange afstande og sollys godt. Indirekte ToF måler faseforskydningen på moduleret lys og bruges mest i kompakte sensorer og 3D-kameraer til kortere afstande.
Fire hovedtyper
Type
Giver dig
Typisk brug
ToF-chip og enkeltpunkts-LiDAR
Én afstand ad gangen
Droner, højdemåling, niveau, forhindringer
360° scanner
Afstande hele vejen rundt i ét plan
SLAM, robotnavigation, kortlægning af rum
2D- og linje-LiDAR
Afstande i en vifte eller langs en linje
Industri, AGV'er, profilmåling
3D ToF-kamera og matrixsensor
Et dybdebillede med mange punkter
Genkendelse af objekter, volumen, gestus
Sådan vælger du en enkeltpunkts-sensor
Rækkevidde: små ToF-chips dækker fra få millimeter op til et par meter. Kompakte LiDAR'er når typisk 8–20 m, og kraftigere modeller går op til flere hundrede meter.
Vægt og størrelse: til droner findes sensorer på få gram.
Opdateringshastighed: hurtige sensorer måler hundreder eller tusinder af gange i sekundet, hvilket er vigtigt ved høj fart.
Sollys: udendørs skal du vælge en sensor, der er specificeret til kraftigt sollys. Indendørs sensorer kan blive blændet.
Interface: I2C og UART passer direkte til Arduino og ESP32. RS485, CAN og Modbus er bedre til lange kabler og industri.
Kapsling: IP65 eller IP67 er nødvendigt, hvis sensoren skal sidde udendørs.
360° scannere og SLAM
En 360° LiDAR har et roterende målehoved eller roterende optik og leverer hundredvis af målepunkter pr. omdrejning. Sammen med odometri eller en IMU kan software som SLAM Toolbox, Cartographer eller Hector SLAM bygge et kort og samtidig finde robotten i det. Det kræver normalt en Raspberry Pi eller en Jetson med ROS 2 frem for en lille mikrocontroller. Nogle kortlægningssensorer har indbygget processor og laver selv kortet, så du blot henter resultatet.
3D ToF-kameraer og matrixsensorer
Et 3D ToF-kamera leverer et dybdebillede, hvor hver pixel er en afstand – nogle modeller også med farvebillede ved siden af. De bruges til objektgenkendelse, måling af volumen og robotter, der skal se forhindringer i flere højder. En matrixsensor med fx 64×8 zoner er en mellemting: få nok punkter til at se formen på en forhindring, men simpel nok til at blive læst af en mikrocontroller.
Sikkerhed og gode råd
Sensorerne bruger typisk infrarød laser i en klasse, der er sikker ved normal brug, men kig aldrig direkte ind i optikken på nært hold, og tjek laserklassen i databladet.
Mørke, matte overflader reflekterer dårligt og giver kortere rækkevidde. Glas og spejle kan give helt forkerte målinger.
Roterende scannere trækker en startstrøm, når motoren går i gang. Brug en forsyning med overskud – ikke en USB-port fra en lille computer.
Montér sensoren stabilt og vinkelret på det, du måler på. Små vinkelfejl bliver til store afstandsfejl på lang afstand.
Mange LiDAR'er kører med 3,3 V-logik på UART. Tjek niveauet, før du forbinder til en 5 V-Arduino.