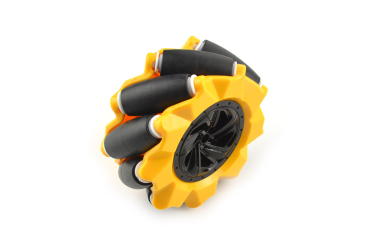
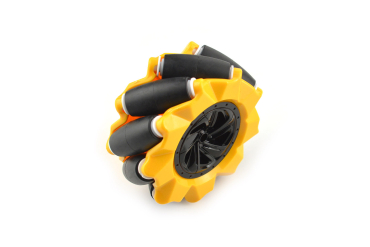
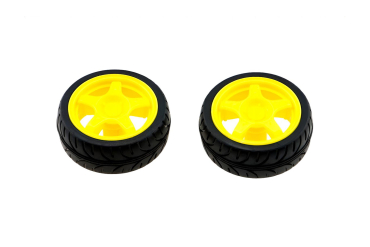
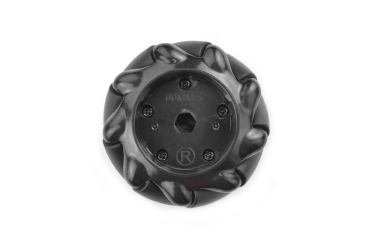
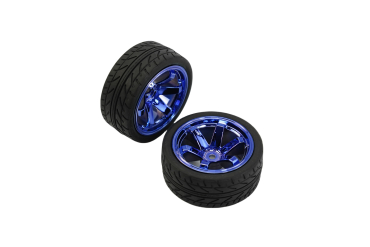
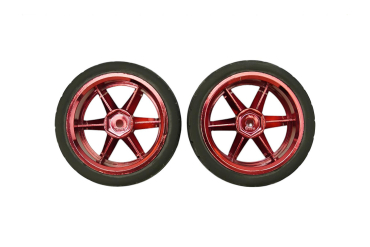
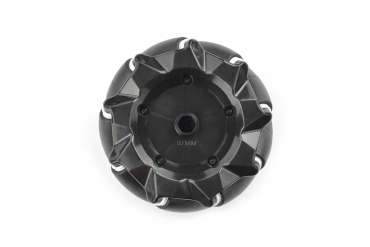
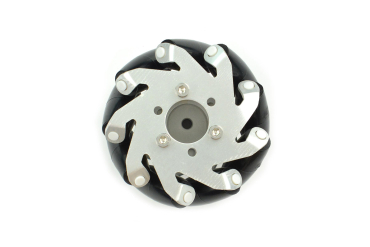
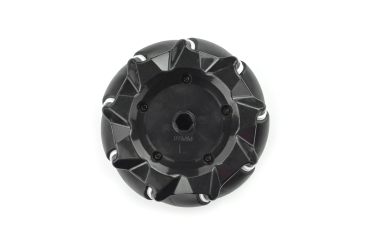
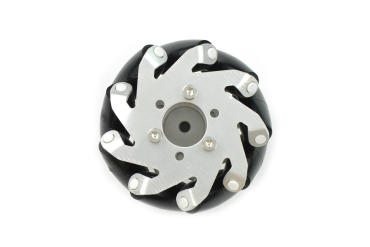
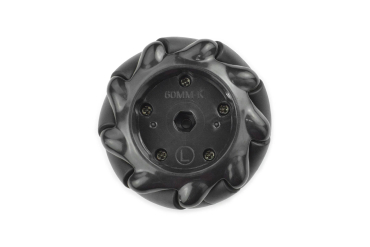
Hjul til kørende robotter: mecanum-hjul i flere størrelser til robotter, der kan køre i alle retninger, gummi- og silikonehjul til små gearmotorer og TT-motorer, større hjul til tungere platforme og et kuglestøttehjul til to-hjulede robotter. Motorerne finder du under DC-motorer, og resten af mekanikken under mekanik.
Tre slags hjul
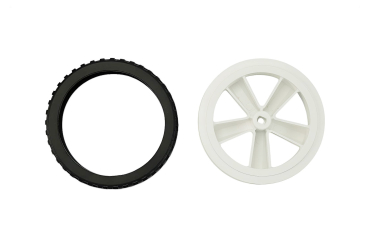
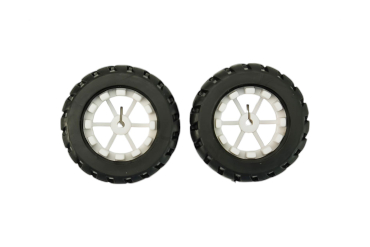
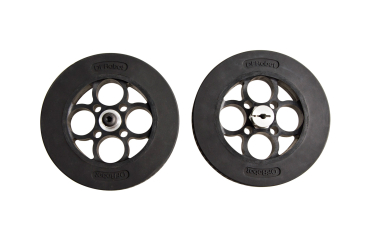
- Gummi- og silikonehjul – klassiske hjul med godt greb. Bruges på langt de fleste robotbiler med to eller fire hjul. Silikone er blødt og griber godt på glatte gulve.
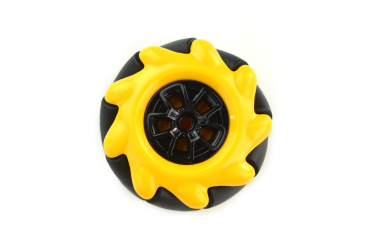
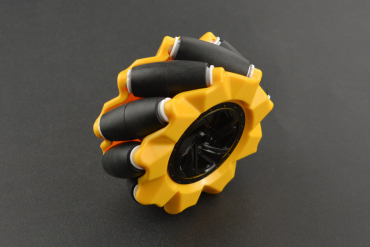
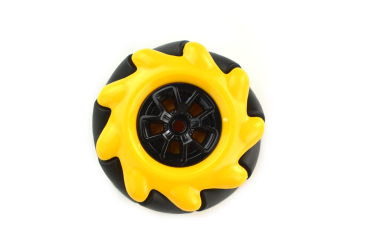
- Mecanum-hjul – hjul med små frie ruller sat på skrå rundt om kanten. Med fire af dem kan robotten køre sidelæns og dreje på stedet.
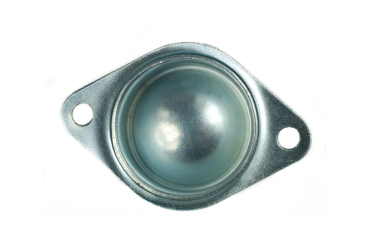
- Kuglestøttehjul – en stålkugle i et hus, der fungerer som tredje støttepunkt på en robot med to drevne hjul. Den ruller frit i alle retninger.
Sådan vælger du diameter
Hjulets størrelse påvirker både fart og trækkraft. Ved samme motoromdrejninger kører et stort hjul længere pr. omgang og giver højere fart, mens et lille hjul giver mere trækkraft og finere kontrol ved lav fart. Tommelfingerregler:
| Diameter | Typisk brug |
|---|
| Ca. 40–50 mm | Små robotter med N20- eller mikrogearmotorer, linjefølgere |
| Ca. 60–80 mm | Standard robotbiler med TT-motorer eller gearmotorer, to- og firehjulstræk |
| Ca. 95 mm og op | Større og tungere platforme, indendørs robotter med mere last |
Store hjul kræver også en motor med mere moment. Sætter du store hjul på en lille motor, bliver robotten træg i starten og trækker meget strøm.
Montering – det, der oftest går galt
Hjulet skal passe til motorens aksel. Gule TT-motorer har en flad dobbelt-D-aksel, N20-motorer en tynd D-aksel, og større gearmotorer har typisk en rund aksel med flad side. Nogle hjul monteres direkte på akslen, andre leveres med eller kræver en akselkobling. Læs varebeskrivelsen, og sammenlign med din motors datablad, før du bestiller.
- Sidder hjulet løst på en rund aksel, så brug en kobling med pinolskrue mod akslens flade side.
- Spænd ikke pinolskruer i plastnav for hårdt – gevindet slides.
- Skal hjulet bære meget vægt, så hold afstanden mellem hjul og motorens leje kort, så akslen ikke bøjes.
Sådan virker mecanum-hjul
Rullerne sidder i 45 grader, så hvert hjul skubber både fremad og lidt til siden. Med fire hjul, der hver har sin motor, kan sidekræfterne enten udligne hinanden eller lægges sammen:
- Alle hjul samme vej: robotten kører lige frem eller tilbage.
- Diagonale par modsat hinanden: robotten kører sidelæns.
- Venstre side frem, højre side tilbage: robotten drejer på stedet.
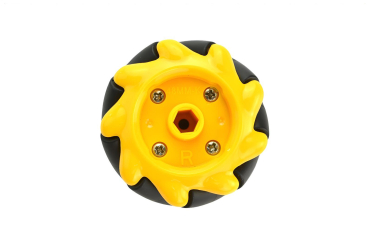
Mecanum-hjul findes som venstre- og højrehjul, hvor rullerne hælder hver sin vej. Du skal bruge to af hver, og de skal sidde diagonalt over for hinanden – følg diagrammet for dit chassis, og se efter L og R på hjulet. Køber du et sæt med fire hjul, får du den rigtige fordeling.
Mecanum kræver et fast og jævnt underlag. På tæpper og grus mister rullerne grebet, og robotten driver. Kør altid fire motordriverkanaler, så hvert hjul kan styres for sig.
To-hjulet robot med støttehjul
Den enkleste kørende robot har to drevne hjul og et støttehjul. Den styres ved at køre hjulene med forskellig fart, og den kan dreje på stedet. Placér støttehjulet midt for, og hold tyngdepunktet tæt på de drevne hjul, så de har greb. Sørg for, at støttehjulet har samme højde som hjulene, så robotten står vandret – brug evt. spacers til at justere.
Typiske fejl
- Fire ens mecanum-hjul: robotten kan ikke køre sidelæns. Du skal have to venstre og to højre.
- Hjulene glider på akslen: forkert akselform eller manglende kobling.
- Robotten kører skævt: motorer kører aldrig helt ens. Brug encodere og regulering i koden, hvis den skal køre lige.
- Robotten tipper ved opbremsning: mangler støttehjul, eller tyngdepunktet ligger for højt.
Relaterede kategorier
Se mekanik, DC-motorer, DC-motordrivere, encodere, kørende robotter og gribere.