En encoder omsætter drejning til signaler, som en mikrocontroller kan tælle. Her finder du rotary encodere med indbygget trykknap til menuer og indstillinger, en I2C-encoder der kan kædes, absolutte kodekontakter, en drejeomskifter med flere positioner, en optisk industriencoder, en Hall-vinkelsensor og et encodersæt til små gearmotorer. Se også knapper og rotationssensorer.
Et potentiometer giver en analog spænding og har et fast start- og slutpunkt. En inkrementel encoder kan drejes rundt i det uendelige og giver pulser for hvert trin. Det gør den ideel til menuer, volumen og indstillinger, hvor softwaren holder styr på værdien.
Typer i kategorien
Mekaniske rotary encodere (fx EC11-typen) giver typisk 20 trin pr. omgang og har en trykknap i akslen. De har to udgange, A og B, der er forskudt, så du kan se retningen.
I2C-encoder klarer selv tællingen og sendes over I2C, så mikrocontrolleren ikke misser trin. Flere kan sidde på samme bus.
Absolutte kodekontakter (8421) har 16 faste stillinger, der aflæses som en binær kode på fire ben – praktisk til fx adressevalg eller tilstande.
Drejeomskifter med flere positioner vælger mellem faste stillinger.
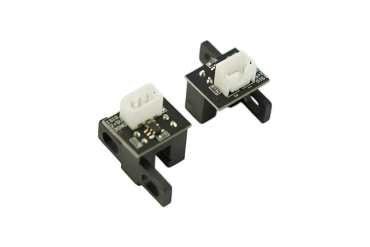
Optisk industriencoder giver mange pulser pr. omgang til præcis måling af aksler og hjul.
Motorencodersæt monteres på små TT-gearmotorer og måler hjulets omdrejninger.
Hall-vinkelsensor måler vinklen uden mekanisk kontakt og giver en analog spænding.
Sådan læser du en mekanisk encoder
Brug interrupts på A-benet, eller et bibliotek som Encoder til Arduino, så hurtige drejninger ikke går tabt.
Mekaniske kontakter preller. Debounce i software, eller sæt en lille kondensator på hvert ben.
Moduler har ofte pull-up-modstande; en løs encoder skal bruge de interne pull-ups.
Mange mekaniske encodere giver flere tilstandsskift pr. hak. Tæller din kode to eller fire trin pr. klik, så del med det tal.
Hvilken skal du vælge?
Til en menu eller en volumenknap er en mekanisk encoder med trykknap det oplagte valg. Har du mange encodere eller travl kode, aflaster en I2C-encoder mikrocontrolleren. Skal du måle hastighed eller position på en motor, er en optisk encoder eller et motorencodersæt det rigtige.
Optiske encodere med NPN-udgang
En encoder med NPN- eller open collector-udgang trækker kun signalet til GND. Du skal derfor bruge en pull-up-modstand, og den skal gå til mikrocontrollerens logikspænding (3,3 V eller 5 V) – ikke til encoderens forsyning, hvis den er højere.