Her finder du sensorer, der måler bevægelse, hældning og retning: 3-akse accelerometre fra ±2 g til ±200 g, 6-akse IMU'er med gyroskop, 9-akse sensorer med indbygget sensorfusion, magnetometre, et tiltkompenseret kompas og en simpel hældningssensor. Til magneter og Hall-sensorer se magnetismesensorer, og til lufttryk og højde tryksensorer.
DOF (degrees of freedom) angiver, hvor mange akser en sensor måler. Jo flere akser, desto mere ved du om, hvordan genstanden bevæger sig – men også desto mere databehandling kræver det.
Accelerometer (3 akser): måler acceleration i X, Y og Z – inklusive tyngdekraften. Når genstanden står stille, kan du derfor regne hældningen ud. Bruges til hældning, rystelser, fald og skridttælling.
Gyroskop (3 akser): måler, hvor hurtigt genstanden drejer om hver akse. Giver jævne, hurtige målinger, men integrerer du dem til en vinkel, vil den langsomt drive.
Magnetometer (3 akser): måler jordens magnetfelt og fungerer som kompas. Det korrigerer gyroskopets drift om den lodrette akse.
Barometer: nogle IMU-boards har også en tryksensor, så du kan måle højdeændringer – det kaldes ofte 10 DOF.
Type
Måler
Typisk brug
3-akse accelerometer
Acceleration og hældning
Hældning, stød, skridttæller, vibration
6-akse IMU
Acceleration + rotation
Balancerobotter, droner, bevægelsessporing
9-akse IMU
+ magnetisk retning
Navigation, kompas, orientering i 3D
10-akse IMU
+ lufttryk/højde
Droner og fly med højdemåling
Vælg det rigtige måleområde
Accelerometre angives i g, hvor 1 g er tyngdekraften. Til hældning og almindelig bevægelse er ±2 g til ±16 g rigeligt, og et lille område giver bedre opløsning. Skal du måle hårde stød, nedslag eller vibrationer på maskiner, findes der high-g-accelerometre med områder op til ±100 og ±200 g. Mange sensorer kan skifte område i software, så du kan tilpasse dem til opgaven.
Sensorfusion – rå data eller færdige vinkler?
For at få en stabil vinkel skal accelerometer, gyroskop og eventuelt magnetometer kombineres i et filter, fx Madgwick, Mahony eller et komplementært filter. Det kan du gøre selv i koden. Alternativt kan du vælge en sensor med indbygget sensorfusion, som BNO055, der leverer færdige vinkler eller quaternioner direkte. Det sparer meget arbejde og regnekraft på mikrocontrolleren. Et tiltkompenseret kompasmodul går et skridt videre og giver dig blot retningen i grader.
Magnetometer og kompas
Et magnetometer skal kalibreres i den færdige montering, fordi jern, magneter og strømførende ledninger i nærheden forvrænger feltet. Drej enheden rundt i alle retninger under kalibreringen, og placér sensoren så langt fra motorer og højttalere som muligt. Magnetometre beregnet til AR og VR har høj opdateringshastighed og lav støj, så de også egner sig til hurtig orienteringssporing.
Tilslutning
De fleste sensorer her kommunikerer over I2C, enkelte også over SPI eller UART. Tjek I2C-adressen, hvis du har flere sensorer på samme bus.
Mange chips kører på 3,3 V. Moduler med regulator og niveautilpasning kan bruges direkte på en 5 V-Arduino – tjek modulets specifikationer.
Brug interrupt-benet, hvis sensoren har et, til at vække mikrocontrolleren ved bevægelse. Det giver lang batterilevetid i bærbare projekter.
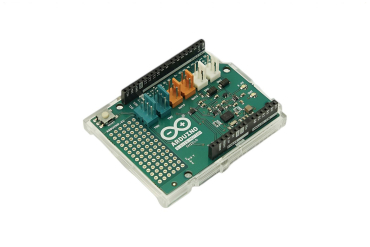
Der findes også et 9-akse shield, der sættes direkte på en Arduino med Uno-format.
Gode råd
Montér sensoren stift. Løs montering giver vibrationer og støj i målingerne.
Kalibrér gyroskopet ved at måle offset, mens sensoren ligger helt stille ved opstart.
Skal du blot vide, om noget er væltet, er en simpel digital hældningssensor nemmere end en IMU.
Euler-vinkler er nemme at forstå, men quaternioner undgår problemer, når sensoren drejer meget.