Trusted Supplier
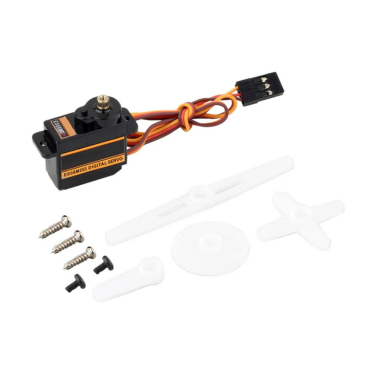
EMAX ES08MA II mini servo 12g (metal/kobber gear, 1,8 kg·cm)
55,00
DKK

Servomotorer drejer til en bestemt vinkel og holder den. Her er alt fra små 9 g micro servoer og robuste metalgear-servoer til vandtætte højmoment-servoer, 360°-servoer, servoer med clutch eller analog positionsudgang og serielle bus-servoer med feedback – plus servohorn og et færdigt pan/tilt-sæt. Skal du styre mange servoer, så se servodrivere.
Trusted Supplier
DFRobot
DFRobot
DFRobot

Trusted Supplier

Trusted Supplier

Trusted Supplier

Trusted Supplier
DFRobot
DFRobot
DFRobot

Trusted Supplier

Trusted Supplier

Trusted Supplier

Trusted Supplier
DFRobot

DFRobot
DFRobot
DFRobot
DFRobot

DFRobot
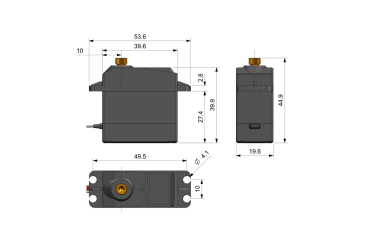
DFRobot
DFRobot
DFRobot

DFRobot
DFRobot
DFRobot
DFRobot
DFRobot
Dongbu
DFRobot
DFRobot
DFRobot
DFRobot
DFRobot
DFRobot
DFRobot
DFRobot
DFRobot
DFRobot
DFRobot
DFRobot
DFRobot
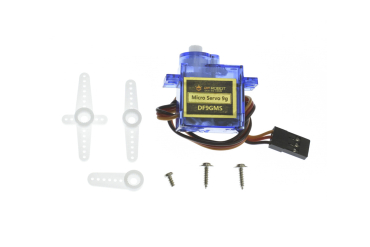
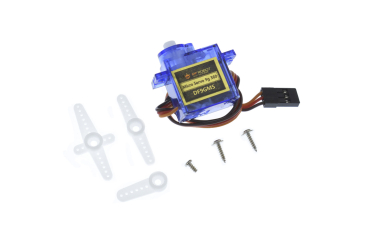
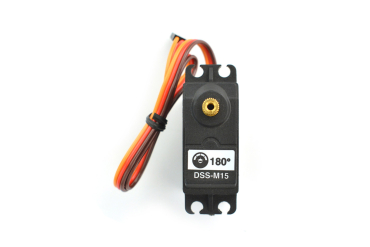
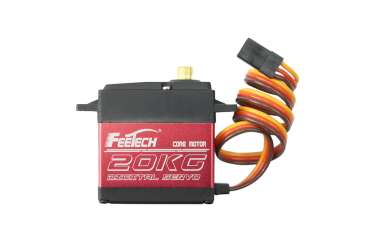
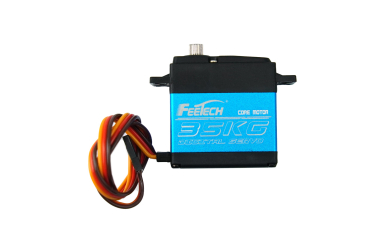
En hobbyservo indeholder en DC-motor, en gearkasse, en positionsføler og en lille styreelektronik. Du sender et PWM-signal – typisk en puls hvert 20. ms – og pulsens længde bestemmer vinklen. Omkring 1,5 ms er midterstilling, og kortere eller længere pulser drejer den til hver side. Det præcise interval varierer fra model til model, så kalibrér endestillingerne, hvis du skal bruge hele vandringen.
| Type | Kendetegn | Typisk brug |
|---|---|---|
| Micro servo (ca. 9 g) | Lille og let, plast- eller metalgear | Undervisning, små mekanismer, micro:bit-robotter |
| Standard servo | Større hus, mere moment, ofte metalgear | Robotarme, RC, styretøj |
| Højmoment og vandtæt | Metalgear, ofte digital, IP-klassificeret | Udendørs, tunge led, gribere |
| 360° / kontinuerlig | Drejer rundt; signalet styrer fart og retning | Hjul, spil, drejeborde |
| Clutch-servo | Kobling i gearet, der slipper ved overlast | Undervisning og robotter, hvor noget kan blokere |
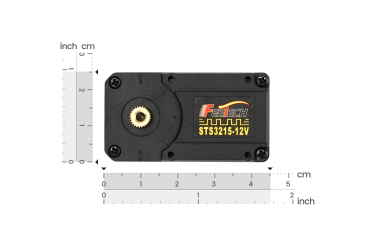
| Servo med feedback | Analog udgang eller seriel bus, der melder positionen tilbage | Robotarme, ben, læring af bevægelser |
Bus-servoer har deres egen adresse og kobles i kæde på samme ledning. I stedet for et PWM-signal sender mikrocontrolleren kommandoer over en seriel forbindelse, og servoen kan svare tilbage med position, temperatur og belastning. Det gør dem oplagte til robotarme og gående robotter med mange led, hvor du vil undgå et virvar af kabler.
På Arduino bruges Servo-biblioteket, på ESP32 fx ESP32Servo, og på micro:bit kan servoer styres direkte fra MakeCode. Skal du bruge mere end en håndfuld servoer, aflaster en PWM-driver over I2C mikrocontrolleren og giver stabile signaler. Serielle bus-servoer styres via UART med et bibliotek fra producenten.
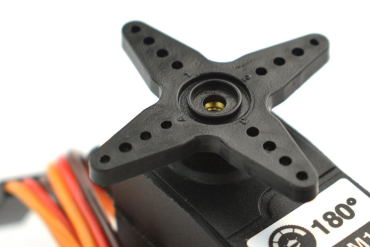
Servoens udgangsaksel har en fortandet kerne, som hornet sættes på. Tandantallet varierer mellem servotyper, så et horn fra én serie passer ikke nødvendigvis på en anden. Sæt servoen i midterstilling med koden, før du monterer hornet – så har du lige meget vandring til begge sider. Spænd skruen i midten af hornet, ellers kan det glide af under belastning. Til kameraer og sensorer er et færdigt pan/tilt-sæt med to servoer den hurtigste vej til en bevægelig holder.
Se også servodrivere, pan/tilt-beslag, steppermotorer, DC-motorer, robotter og resten af aktuatorer.